AI 팀을 꾸려 도구를 만들고, 그 팀과 함께 게임을 만들고 있습니다.
물리학에서 출발해 로봇 연동과 비전 데이터 실무를 거쳤고, 지금은 Claude, Codex, Gemini가 함께 일하는 작업 환경을 설계하고 운영합니다.
GitHub 프로필 · [email protected]
한눈에
로봇 연동
1년 미만
AMR 이동 명령 연동, 로봇팔 gRPC 통신과 카메라 연결, 초기 구동
비전 데이터
약 2년
분류 모델 학습과 운영, 데이터 검수와 정제, 검수·라벨링 도구
AI 팀 운영
지금
역할과 규칙 설계, AI의 눈과 귀, 팀과 만드는 작은 게임
경력
| 기간 |
소속 |
내용 |
| 2024.07 – 2026.04 |
메디노드 · 주임연구원 |
비전 분류 모델 학습과 운영, 이미지 데이터 검수·정제, 검수·라벨링 도구 |
| 2023.09 – 2024.04 |
제스엔지니어링 · 주임연구원 |
가상환경과 AMR 연동, 로봇팔 통신과 카메라 연결, 초기 구동 시험 |
| 2023.01 – 2023.07 |
고용노동부 교육 과정 |
AI 로봇 자율주행 개발자 양성과정 (OpenCV, ROS2, 현장 적용 프로젝트) |
| 2022.07 – 2022.08 |
LG Aimers |
산업 데이터 중심의 딥러닝 교육 |
| 2021.08 – 2022.04 |
이어드림 스쿨 (중소벤처기업진흥공단) |
머신러닝·딥러닝 개발자 양성 교육 |
| 2020.03 – 2021.05 |
한양대학교 대학원 물리학과 |
양자광학 석사 과정 중단 · 나노양자광학연구실 |
| 2013.03 – 2020.02 |
한양대학교 물리학과 |
학사 졸업 (병역 기간 포함) |
대학원 연구
자성 물질로 주변 자기장을 모아, 다이아몬드 NV센터를 이용한 고분해능 온도 센싱의 규모를 키우는 구조를 Virtual Lab으로 설계했습니다. 이 과제로 미국 특허에 이름이 올랐습니다.
학부 졸업논문은 엽록소 분자가 단백질의 진동 속에서 에너지를 손실 없이 전달하는 원리를 준고전 모델로 다룬 리뷰 논문입니다 (Dynamic resonance energy transfer in semiclassical condition).
대표 프로젝트
① GPT-ROS: ChatGPT로 움직이는 로봇 · 2023 · 2명 · 20일

LLM이 내린 명령으로 로봇팔과 이동 로봇을 함께 움직이는 플랫폼입니다.
- ChatGPT에 few-shot으로 명령 문법을 가르치고, 출력을 파싱해 기기별 함수를 순서대로 실행
- 이동 로봇의 이동·회전·따라오기·TTS 기능을 ROS2로 구현
- 두 기기의 ROS_DOMAIN_ID 충돌을 중계기로 풀어 한 몸처럼 동작
GPT-ROS: ChatGPT로 움직이는 로봇 · GitHub
② 비전 데이터 실무 · 2024–2026 · 약 2년
고객별 데이터에 맞춘 이미지 분류 모델(EfficientNet)을 학습·운영하고, 데이터 검수와 정제를 반복했습니다.
- Streamlit 검수 도구, Jetson + FastAPI로 만든 모델 보조 라벨링 프로토타입
- YOLO 예측을 초벌 라벨로 쓰는 라벨링 파이프라인
- 배운 점: 제가 다룬 데이터에서는 모델 구조만큼 샘플 상태와 촬영 조건을 살피는 일이 중요했습니다.
비전 분류 모델 학습과 데이터 운영
③ AMR·로봇팔 연동 · 2023–2024 · 1년 미만

로봇을 외부 시스템과 잇고, 처음 움직이게 만드는 일을 했습니다.
- ROS 기반 AMR에 이동 명령을 소켓으로 전달
- 로봇팔 gRPC 통신 시험, 카메라 영상 스트리밍과 Yolact 인식, 경로 보간
- 장비 전 Qt FK·IK 시뮬레이션, Pico PID 구동 시험, Streamlit + Pico W 시험 도구
AMR·로봇팔 연동과 초기 구동
④ LLM Video Lens: AI가 영상 속 움직임을 읽게 하는 도구 · 2026.10 – 2026.11 · 개인 + AI 팀
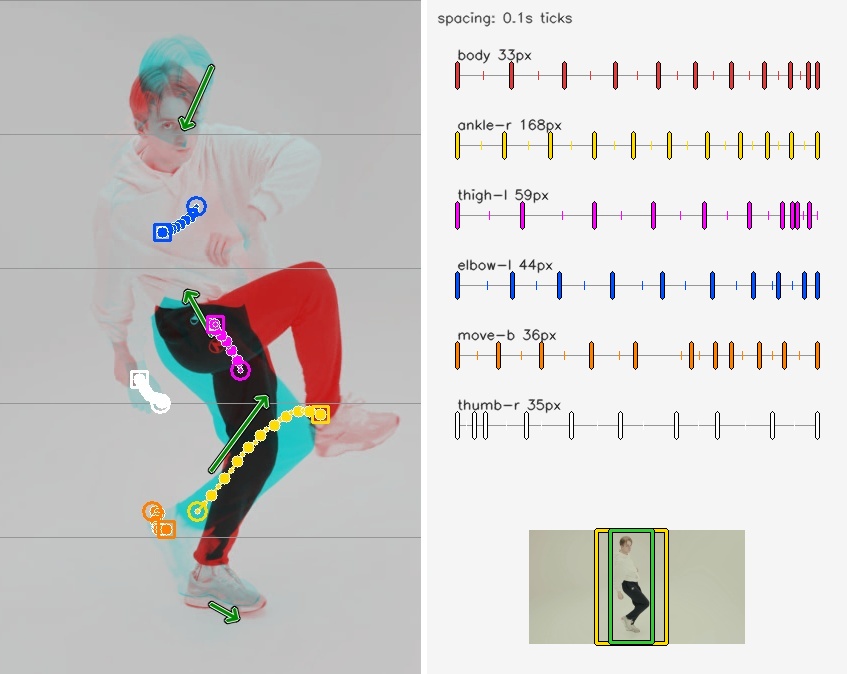
AI는 영상을 몇 장의 정지 프레임으로만 봐서, 프레임 사이의 움직임과 완급을 놓칩니다. 그 사이를 점으로 따라가 글과 그림으로 바꿔 주는 CLI 도구입니다.
- 샷마다 몸·팔다리·카메라가 어느 방향으로 얼마나, 어떤 완급으로 움직였는지 적고, 궤적을 겹친 어니언 그림을 함께 만듭니다.
- 확실하지 않은 곳은 "모름"으로 남기고, 모든 내용을 원본 프레임 번호로 되짚을 수 있습니다.
- 사람 수를 먼저 훑어보고(crowd) 여러 명을 따로 추적합니다. 결과는 그림으로 점 위치를 먼저 확인한 뒤 읽도록 안내합니다.
- 맡은 일: 방향·요구사항·검증 기준을 정하고, AI 팀(Claude·Codex)이 만든 결과를 검토합니다.
LLM Video Lens · GitHub
⑤ LLM Music Lens: AI가 근거를 들어 음악을 읽게 하는 도구 · 2026.10 – 2026.11 · 개인 + AI 팀
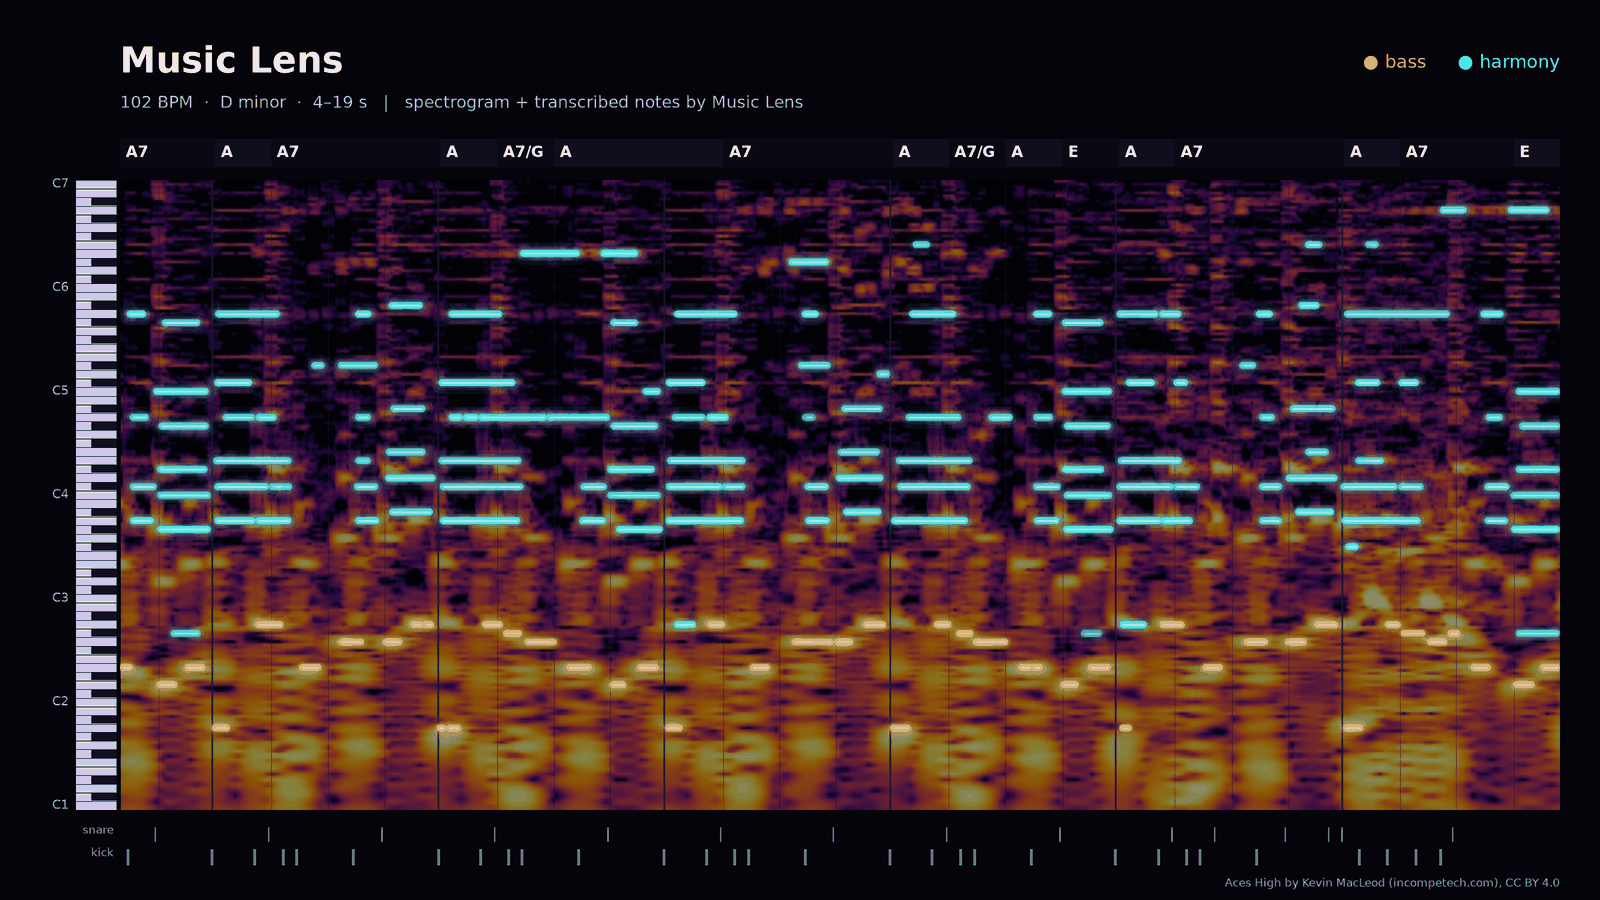
음원: “Aces High” by Kevin MacLeod (incompetech.com), CC BY 4.0
AI 에이전트는 대부분 소리를 듣지 못해서, "이 곡 느낌으로 작곡해 줘" 같은 부탁을 받으면 제목이나 장르로 짐작합니다. 그 빈칸을 채우려고 만든 분석 도구입니다.
- 곡을 넣으면 BPM과 박, 코드와 조성, 섹션, 멜로디·베이스·드럼 음표, 가사 단어의 타이밍을 시간과 함께 텍스트 악보로 정리합니다.
- 파트를 나눠 읽고, 섹션마다 어느 파트가 켜져 있는지 알려 줘서 편곡이 쌓이는 방식을 보여 줍니다.
- 피아노 롤 그림과, 한쪽 귀에 원음·다른 쪽 귀에 결과를 들려주는 확인용 소리로 원음과 맞춰 볼 수 있습니다.
- 맡은 일: 방향·요구사항·검증 기준을 정하고, AI 팀(Claude·Codex)이 만든 결과를 검토합니다.
LLM Music Lens · GitHub
⑥ MuJoCo Puzzle Gym: AI가 퍼즐 방을 짓고 로봇을 학습시키는 실험장 · 2026.11 – 진행 중 · 개인 + AI 팀